Quando montamos um sistema de rádio controle, é muito comum nos preocuparmos com a bateria do motor, a corrente suportada pelo ESC e a potência do motor.
Mas existe outra pergunta importante:
quanto de corrente o receptor e os servos realmente consomem?
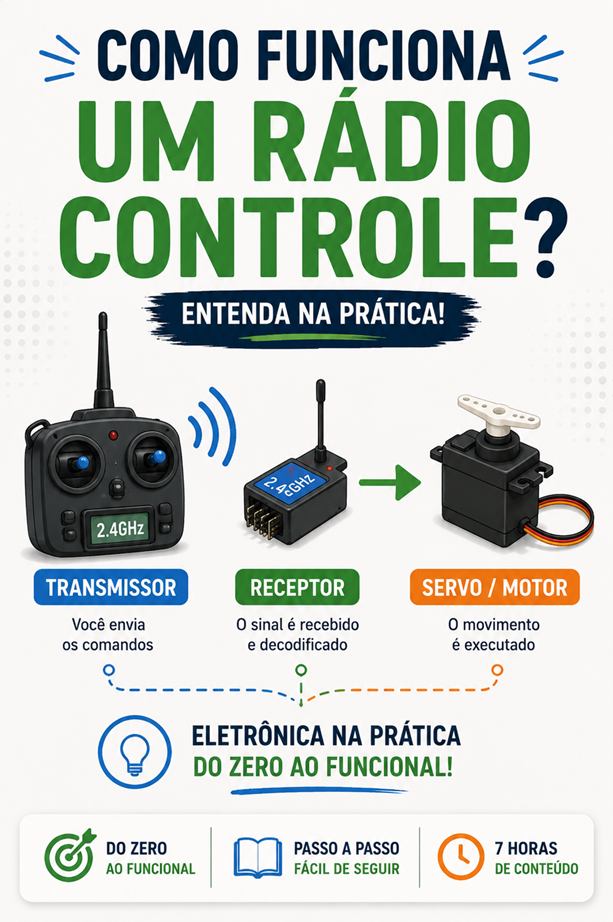
Um receptor de rádio controle sozinho normalmente apresenta um consumo relativamente pequeno. Mas a situação muda quando começamos a conectar servos ao receptor.
Afinal, cada servo possui internamente um pequeno motor elétrico.
Foi justamente essa dúvida que me levou a fazer uma experiência prática: medir o consumo de corrente de um receptor funcionando com servos e também com um ESC conectado ao motor.
O receptor também precisa de alimentação
O receptor é o componente responsável por receber os comandos enviados pelo transmissor.
Ele interpreta esses comandos e fornece sinais para equipamentos como:
servos;
ESC;
outros dispositivos conectados aos canais.
Para funcionar, naturalmente, o receptor precisa ser alimentado.
Em muitos sistemas de rádio controle, encontramos uma alimentação próxima de 5 V, mas devemos sempre verificar as especificações do receptor e dos equipamentos utilizados. No experimento original desta página, o sistema trabalhava com 5 V.
O receptor sozinho consome relativamente pouca corrente
Se consultarmos as especificações de muitos receptores, encontraremos valores de consumo relativamente baixos.
Isso pode criar uma impressão:
“Então praticamente não preciso me preocupar com a corrente da alimentação do receptor.”
Mas existe um detalhe fundamental.
Quando conectamos servos, não estamos mais alimentando apenas o circuito eletrônico do receptor.
Estamos também alimentando pequenos motores.
E motores podem exigir correntes muito maiores.
O servo recebe alimentação através do receptor
Observe o conector típico de um servo.
Normalmente temos três fios correspondentes a:
alimentação positiva;
negativo ou GND;
sinal de controle.
O receptor fornece o sinal que determina a posição desejada do servo, enquanto a alimentação disponível no sistema fornece a energia necessária para movimentá-lo.
Portanto, quando conectamos vários servos, a corrente necessária ao conjunto pode aumentar consideravelmente.
Um servo não possui consumo constante
Este é um ponto extremamente importante.
Não podemos dizer simplesmente:
“Este servo consome X mA.”
e imaginar que esse será sempre o consumo.
O valor depende da condição de funcionamento.
Um servo parado e praticamente sem esforço pode apresentar determinado consumo.
Quando começa a movimentar seu mecanismo, a corrente muda.
Quando precisa exercer força contra uma carga, pode aumentar ainda mais.
O que acontece quando movimentamos o servo?
Dentro do servo existe um motor.
Quando enviamos um comando para mudar sua posição, o circuito eletrônico aciona esse motor.
O motor precisa movimentar:
engrenagens;
eixo de saída;
horn;
e finalmente a carga conectada.
Para produzir esse movimento, ele consome energia elétrica.
Portanto:
servo parado ≠ servo movimentando ≠ servo sob grande carga.
Essas condições podem produzir consumos bastante diferentes.
Três servos podem exigir muito mais do que apenas o receptor
Foi justamente por isso que fiz a experiência apresentada nesta página.
A ideia era medir o sistema em funcionamento com receptor, servos e ESC com motor, em vez de olhar apenas para o consumo nominal do receptor isoladamente.
Essa medição é muito mais próxima daquilo que realmente acontece dentro de um modelo.
Corrente é a quantidade de carga elétrica por unidade de tempo
Quando falamos que um equipamento consome determinada corrente, estamos falando de uma grandeza medida em ampères (A).
Também utilizamos frequentemente:
mA — miliampères
sendo:
1 A = 1000 mA.
Quanto maior a corrente exigida pelo conjunto, maior precisa ser a capacidade da fonte de alimentação de fornecê-la adequadamente.
A corrente precisa ser medida em série
Este é um cuidado fundamental ao utilizar o multímetro.
Para medir tensão, normalmente colocamos o instrumento em paralelo com os pontos que queremos verificar.
Para medir corrente, o multímetro precisa fazer parte do caminho percorrido pela corrente.
Conceitualmente:
fonte → multímetro → carga → fonte
Assim, a corrente que alimenta o circuito passa pelo instrumento.
Não meça corrente como se estivesse medindo tensão
Esse é um erro que pode provocar problemas.
Se configurarmos o multímetro para corrente e simplesmente colocarmos as pontas diretamente entre positivo e negativo de uma bateria, podemos criar praticamente um curto-circuito através do instrumento.
Dependendo da situação, podemos queimar o fusível do multímetro ou provocar consequências mais sérias.
Portanto:
tensão → medição em paralelo
corrente → medição em série
Essa diferença precisa ficar muito clara.
Observe também onde está conectado o cabo vermelho
Muitos multímetros possuem entradas diferentes.
Podemos encontrar, por exemplo:
COM;
V/Ω;
mA;
10 A ou 20 A.
A entrada utilizada depende da medição e do instrumento.
Se não conhecemos aproximadamente a corrente esperada, normalmente é prudente começar pela entrada/faixa adequada para correntes maiores, respeitando as especificações do multímetro.
Depois podemos ajustar a escala se necessário.
Nunca ultrapasse o limite do multímetro
A indicação de uma entrada como 10 A não significa necessariamente que podemos medir 10 A indefinidamente.
Alguns instrumentos especificam limites de tempo para correntes elevadas.
Por isso, consulte sempre as especificações do aparelho utilizado.
O multímetro também faz parte do circuito durante a medição e possui seus próprios limites.
Por que medir em vez de simplesmente consultar a especificação?
Porque queremos conhecer o comportamento do nosso sistema.
Imagine que temos:
um receptor;
três servos;
um ESC;
um motor;
uma bateria.
A especificação individual dos componentes fornece informações importantes.
Mas uma medição prática permite observar o que acontece quando esses equipamentos trabalham juntos.
Essa foi justamente a proposta do experimento original.
Podemos fazer a medição por etapas
Uma experiência interessante consiste em montar o sistema gradualmente.
Primeiro:
receptor sozinho.
Medimos.
Depois:
receptor + 1 servo.
Medimos novamente.
Depois:
receptor + 2 servos.
E finalmente:
receptor + 3 servos.
Assim conseguimos observar como a corrente do conjunto se altera conforme acrescentamos cargas.
Depois podemos movimentar os servos
Com tudo ligado, podemos comparar diferentes situações.
Primeiro deixamos os servos parados.
Observamos a corrente.
Depois movimentamos um deles.
Depois dois.
Depois vários simultaneamente.
Rapidamente percebemos que o valor apresentado pelo instrumento não precisa permanecer constante.
E podemos aplicar uma pequena carga mecânica
Quando um servo precisa realizar mais esforço, seu motor precisa produzir maior torque.
Isso normalmente exige mais corrente.
Por isso um servo movimentando apenas o horn sem carga pode apresentar um comportamento muito diferente daquele encontrado quando está movimentando:
um leme;
uma direção;
um trem de pouso;
um mecanismo;
uma superfície de controle.
A medição precisa representar, tanto quanto possível, a condição real de utilização.
Existe uma condição ainda mais crítica: o servo travado
Imagine que o servo recebe um comando para alcançar determinada posição, mas existe alguma coisa impedindo mecanicamente seu movimento.
O circuito continua tentando corrigir a posição.
O motor pode passar a exigir uma corrente muito elevada.
Essa condição é particularmente importante porque pode provocar:
aquecimento;
queda de tensão;
sobrecarga da alimentação;
danos ao servo.
Por isso não devemos manter deliberadamente um servo travado apenas para observar o que acontece.
Um servo forçando continuamente é sinal de problema
Depois de montar o sistema mecânico, observe os servos.
Eles ficam constantemente fazendo ruído?
Parecem estar tentando corrigir a posição mesmo quando o comando não muda?
O mecanismo está pressionando o servo contra um batente?
Isso pode significar que o servo está trabalhando continuamente contra uma carga.
Além de aumentar o consumo, pode reduzir sua vida útil.
Ajuste corretamente os limites mecânicos
Imagine o leme de um barco.
Fisicamente ele consegue movimentar-se até determinada posição.
Mas o transmissor está comandando o servo para ir além.
O servo tenta continuar movimentando o mecanismo, mas encontra o batente.
Resultado:
mais esforço e maior consumo desnecessário.
Ajustar corretamente os limites do comando ajuda a evitar essa situação.
A soma das correntes importa
Se temos três servos, precisamos pensar no pior cenário razoável.
Não basta medir cada um em repouso e concluir que a alimentação está dimensionada.
Em algum momento podemos movimentar vários simultaneamente.
Por isso precisamos considerar a corrente exigida pelo conjunto.
Esse princípio vale para praticamente qualquer circuito:
a fonte precisa conseguir alimentar todas as cargas que podem operar simultaneamente.
O BEC entra exatamente nessa história
Muitos ESCs utilizados no modelismo possuem um circuito chamado BEC — Battery Eliminator Circuit.
Ele pode fornecer uma tensão apropriada para alimentar:
receptor;
servos;
outros pequenos circuitos.
Isso permite utilizar a bateria principal do modelo sem necessariamente precisar de uma bateria separada apenas para o receptor.
O caminho pode ser entendido assim
Imagine um modelo com uma única bateria.
Podemos ter:
Bateria → ESC → Motor
e, através do BEC:
Bateria → BEC → Receptor → Servos
Portanto, o ESC pode desempenhar duas funções relacionadas, mas diferentes:
controlar o motor;
fornecer, através do BEC, alimentação para a eletrônica de controle.
A corrente suportada pelo BEC é muito importante
Imagine um BEC que forneça a tensão correta.
Isso não significa automaticamente que ele seja capaz de alimentar qualquer quantidade de servos.
Precisamos verificar também sua capacidade de corrente.
Por exemplo, um sistema que precisa de vários ampères em determinados momentos exige uma fonte capaz de fornecer essa corrente.
Se o BEC não conseguir, podemos ter queda de tensão.
E queda de tensão no receptor pode causar problemas sérios
Se a tensão de alimentação cair excessivamente quando os servos exigem corrente, o receptor pode apresentar comportamento inadequado ou até reiniciar.
Imagine isso em um aeromodelo.
Movimentamos vários servos.
A alimentação cai.
O receptor reinicia.
Durante esse intervalo perdemos momentaneamente o controle.
É por isso que dimensionar corretamente a alimentação não é apenas uma questão de autonomia.
É também uma questão de confiabilidade do sistema.
O motor principal consome corrente do mesmo lugar?
Depende da arquitetura.
Em uma configuração típica com ESC e BEC, o motor principal recebe sua potência através da parte de potência do ESC.
Os servos e receptor recebem alimentação através do BEC.
Embora tudo possa começar na mesma bateria, estamos falando de caminhos e níveis de corrente diferentes.
O motor principal pode consumir uma corrente muito maior do que o receptor.
O sinal do ESC também chega ao receptor
O ESC normalmente é conectado a um canal do receptor.
Isso permite controlar a velocidade do motor através do transmissor.
Mas é importante distinguir:
sinal de controle
de
corrente de potência do motor.
A corrente elevada que movimenta o motor não passa pelo pequeno circuito do receptor como se ele estivesse alimentando diretamente o motor.
O ESC realiza o controle de potência.
É justamente por isso que o ESC existe
Imagine tentar fazer a corrente de um grande motor passar diretamente pelos circuitos de saída do receptor.
Não funcionaria.
O receptor fornece a informação de controle.
O ESC recebe essa informação e controla a energia fornecida pela bateria ao motor.
Podemos pensar assim:
receptor diz o que fazer;
ESC fornece e controla a potência necessária para fazer.
Corrente disponível e corrente consumida são coisas diferentes
Essa dúvida aparece frequentemente quando falamos de baterias.
Imagine uma bateria capaz de fornecer uma corrente muito elevada.
Isso não significa que ela obrigará um receptor a consumir toda essa corrente.
A carga determina a corrente que demanda, dentro das condições do circuito.
A fonte precisa apenas ser capaz de fornecer aquilo que for necessário.
Por isso, uma bateria com capacidade de corrente elevada não é automaticamente um problema para um receptor, desde que a tensão aplicada esteja correta e o sistema esteja adequadamente configurado.
É por isso que diferentes tipos de bateria podem alimentar um sistema
Podemos pensar em diferentes fontes, desde que sejam utilizadas corretamente e forneçam as condições elétricas exigidas pelo sistema.
O cuidado principal é respeitar:
tensão;
capacidade de corrente;
características do equipamento.
Pilhas também podem fornecer corrente
É comum associar pilhas comuns apenas a controles remotos e pequenos aparelhos.
Mas eletricamente continuam sendo fontes.
A questão passa a ser:
qual tensão conseguimos com a associação?
qual corrente elas conseguem fornecer?
qual capacidade possuem?
como a tensão se comporta sob carga?
Foi justamente essa possibilidade que motivou parte da discussão original sobre alimentar um receptor.
Pilhas em série aumentam a tensão do conjunto
Quando associamos fontes em série, suas tensões se somam.
Por exemplo, quatro células de aproximadamente 1,2 V em série forneceriam nominalmente algo próximo de:
1,2 + 1,2 + 1,2 + 1,2 = 4,8 V.
Já quatro células de outra química com tensão nominal diferente produzirão outro valor.
Por isso precisamos considerar a tecnologia da célula e a faixa de tensão permitida pelo equipamento.
Capacidade da bateria influencia a autonomia
Agora aparece outra grandeza:
mAh — miliampère-hora.
Ela está relacionada à capacidade da bateria.
Imagine, de maneira bastante simplificada, uma carga consumindo continuamente:
500 mA
e uma bateria com:
2000 mAh.
Uma conta idealizada seria:
2000 / 500 = 4 horas.
Na prática, a autonomia real depende de muitos fatores, mas essa relação ajuda a compreender o conceito.
Servos tornam essa conta mais difícil
O problema é que servos não apresentam necessariamente consumo constante.
Durante parte do tempo podem ficar praticamente parados.
Depois se movimentam.
Recebem carga.
Param.
Movimentam novamente.
Portanto, a corrente varia ao longo da utilização.
Para estimar autonomia, precisamos pensar no consumo médio durante uma utilização representativa, além dos picos que a alimentação precisa suportar.
Média e pico são duas coisas diferentes
Isso é muito importante.
Imagine um sistema que consuma em média:
500 mA.
Talvez em determinados momentos vários servos se movimentem e apareçam picos muito maiores.
A capacidade da bateria ajuda a determinar autonomia.
Mas a fonte e o BEC também precisam conseguir fornecer os picos de corrente sem provocar queda excessiva de tensão.
São dois problemas diferentes.
Uma fonte pode ter capacidade suficiente e ainda assim estar mal dimensionada
Imagine que uma bateria possua bastante energia armazenada.
Mas existe entre ela e os servos um BEC incapaz de fornecer os picos necessários.
Nesse caso, a bateria não é necessariamente o problema.
O gargalo está no regulador.
Por isso precisamos analisar o caminho completo:
bateria → regulador/BEC → receptor → servos.
Fios e conectores também fazem parte do circuito
Correntes elevadas passando por:
fios muito finos;
conectores inadequados;
contatos ruins
podem produzir quedas de tensão e aquecimento.
Portanto, dimensionar a alimentação não significa escolher apenas uma bateria grande.
Precisamos observar todo o sistema.
O multímetro permite transformar suposições em números
Podemos imaginar que um receptor consome pouco.
Podemos imaginar que três servos ainda consomem pouco.
Podemos imaginar que uma bateria será suficiente.
Ou podemos montar o sistema e medir.
Essa é a ideia da experiência apresentada nesta página.
Depois que temos números, conseguimos tomar decisões muito melhores.
Uma experiência simples pode responder várias perguntas
Podemos medir:
receptor sozinho;
receptor com um servo;
receptor com três servos;
servos parados;
servos movimentando;
sistema com ESC conectado;
comportamento durante comandos simultâneos.
Em poucos minutos conseguimos aprender bastante sobre o consumo real do conjunto.
Não existe um único valor para “quanto um servo consome”
Essa é provavelmente a conclusão mais importante.
O consumo depende de:
modelo do servo;
tensão;
carga;
velocidade;
posição;
condição mecânica;
movimento.
Por isso, quando precisamos dimensionar um sistema com segurança, devemos consultar as especificações dos componentes e considerar as condições reais de funcionamento.
A medição prática complementa essas informações.
Veja no vídeo o consumo real do sistema
No vídeo desta página faço justamente a experiência de medir o consumo de corrente do receptor em funcionamento com servos e ESC conectado ao motor.
A ideia não é apenas descobrir um número específico daquele conjunto.
O mais interessante é perceber como o consumo muda quando acrescentamos equipamentos e quando os servos entram em funcionamento.
Esse resultado pode servir como referência para compreender e dimensionar outros projetos.
Medir corrente muda a maneira como enxergamos o rádio controle
Antes da experiência, vemos:
receptor;
servo;
ESC;
motor;
bateria.
Depois começamos a enxergar:
tensão;
corrente;
carga;
picos;
capacidade;
potência.
O equipamento deixa de ser apenas um conjunto de caixinhas conectadas por fios.
Começamos a compreender o que eletricamente está acontecendo.
Quer aprender eletrônica usando o próprio rádio controle como laboratório?
Medir a corrente de um receptor com servos é uma experiência aparentemente simples, mas rapidamente aparecem conceitos fundamentais:
O que é corrente?
Por que ela aumenta quando o servo faz força?
Como medir corrente com o multímetro?
O que é BEC?
Por que a tensão precisa estar correta?
Qual a diferença entre corrente consumida e corrente disponível?
Como calcular aproximadamente a autonomia de uma bateria?
Em vez de simplesmente decorar onde cada fio deve ser conectado, você começa a compreender por que a ligação funciona, quanto o circuito consome, como medir esse consumo e como dimensionar corretamente a alimentação.
Quando começamos a medir aquilo que acontece no modelo, o rádio controle deixa de ser apenas um hobby e se transforma também em uma excelente bancada para aprender eletrônica.
Para aprofundar os fundamentos, equipamentos e configurações envolvidos nesse sistema, veja também Rádio Controle: Transmissores, Receptores e Configuração, que reúne conteúdos sobre transmissores, receptores, canais, comunicação, alcance, ajustes e integração dos sistemas RC.
Este conteúdo também faz parte do guia Servos, ESC, BEC e Sistemas RC, que reúne conteúdos sobre alimentação, consumo, ligações, configuração, testes e diagnóstico dos componentes utilizados em sistemas de rádio controle.