Alguns projetos de modelismo começam com um kit novo, componentes modernos e um planejamento feito do zero. Outros começam com uma lembrança que fica guardada durante muitos anos.
Foi exatamente o que aconteceu com esta lancha Gulliver LT70.
Quando eu tinha aproximadamente 12 anos, vi um senhor utilizando uma dessas lanchas com uma adaptação para controle remoto. Naquela época, a Gulliver produzia diversos modelos de barcos de brinquedo movidos a pilhas, mas eles não possuíam controle remoto. A direção era definida por um leme fixo, fazendo com que o barco seguisse a trajetória previamente ajustada.
Eu não tinha dinheiro para comprar aquela lancha e muito menos os conhecimentos necessários para fazer a transformação que tinha visto.
Mas aquela ideia ficou na minha cabeça.
Muitos anos depois, consegui comprar uma Gulliver LT70 usada e finalmente fazer aquilo que havia imaginado quando criança: transformá-la em uma verdadeira lancha rádio controlada.
Como funcionava originalmente a lancha Gulliver?
A lancha original era um brinquedo bastante simples quando comparada aos modelos rádio controlados atuais.
Ela utilizava pilhas para alimentar seu motor, mas não existia um sistema de rádio para permitir que o operador controlasse a embarcação à distância.
A direção era determinada pela posição do leme fixo.
Se ajustássemos o leme para determinado lado, o barco seguiria aproximadamente aquela trajetória enquanto estivesse navegando.
Era uma solução simples e perfeitamente compatível com a proposta de um brinquedo daquela época.
Mas para quem gosta de eletrônica e modelismo surge imediatamente uma pergunta:
por que não transformar esse brinquedo em um verdadeiro barco de controle remoto?
Foi justamente isso que fiz.
Uma lancha antiga com eletrônica atual
Minha intenção não era simplesmente restaurar o funcionamento original da LT70.
Queria manter a lancha antiga, mas atualizar seu sistema de controle.
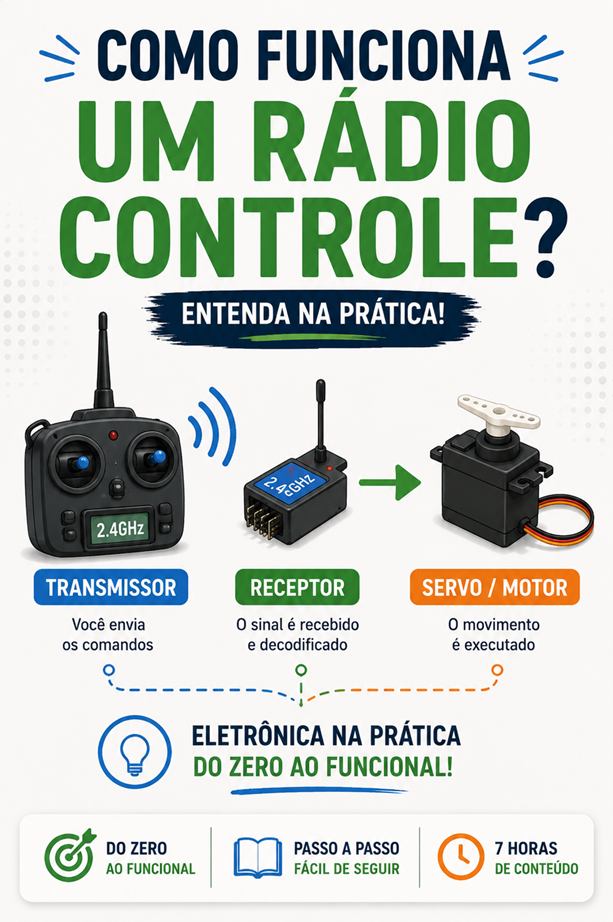
Para isso, instalei um sistema de rádio de 2,4 GHz, acrescentei um servo para controlar a direção e utilizei um ESC para controlar a velocidade do motor de propulsão.
Assim, uma embarcação originalmente projetada para simplesmente navegar com uma direção previamente definida passou a responder aos comandos enviados pelo transmissor.
De maneira simplificada, passei a ter dois sistemas principais:
transmissor → receptor → servo → leme
para a direção, e:
transmissor → receptor → ESC → motor
para a propulsão.
É uma transformação relativamente simples de entender, mas que muda completamente a experiência de utilizar o modelo.
O primeiro desafio: controlar o leme
Para transformar a LT70 em uma embarcação rádio controlada, não bastava controlar o motor.
Eu precisava conseguir mudar sua direção durante a navegação.
Foi aí que entrou o servomecanismo.
Um servo é um pequeno dispositivo eletromecânico capaz de movimentar seu eixo para posições determinadas pelo sinal recebido do receptor.
Quando movimentamos o stick do transmissor, o receptor recebe o comando e envia o sinal correspondente ao servo.
O servo movimenta o sistema mecânico ligado ao leme.
Temos então:
comando no rádio → receptor → servo → leme → mudança de direção
A antiga regulagem manual do leme deixa de ser necessária.
Agora posso decidir para onde a lancha vai enquanto ela está navegando.
O servo precisa estar mecanicamente ligado ao leme
Essa parte é interessante porque mostra como eletrônica e mecânica precisam trabalhar juntas.
O servo pode funcionar perfeitamente, mas isso não significa que a lancha conseguirá virar.
Precisamos transmitir mecanicamente seu movimento até o leme.
Normalmente utilizamos algum tipo de haste ou ligação mecânica entre o braço do servo e o mecanismo de direção.
Também precisamos ajustar o sistema para que, quando o comando estiver centralizado, o leme permaneça aproximadamente na posição desejada para seguir em frente.
Depois verificamos o movimento para os dois lados.
Um pequeno ajuste mecânico pode fazer uma enorme diferença no comportamento do barco.
Também precisamos controlar a velocidade do motor
A segunda transformação importante foi o controle do motor.
No brinquedo original, a lógica era muito mais simples.
Em um modelo rádio controlado, queremos poder determinar a velocidade da embarcação usando o transmissor.
Para isso precisamos de um controlador eletrônico de velocidade, conhecido pela sigla ESC — Electronic Speed Controller.
O ESC fica entre a alimentação e o motor e recebe o sinal de controle proveniente do receptor.
Quando alteramos o acelerador no transmissor, o ESC modifica a potência entregue ao motor.
Assim podemos controlar a propulsão sem precisar tocar fisicamente no barco.
E este projeto possui um detalhe especial: construí meu próprio ESC
Essa talvez seja uma das partes de que mais gosto nessa transformação.
Eu poderia simplesmente ter comprado um controlador pronto.
Mas decidi construir meu próprio ESC para motor escovado.
Isso transforma a adaptação em algo ainda mais interessante.
Não estamos apenas colocando componentes comerciais dentro de uma lancha antiga.
Estamos utilizando eletrônica para desenvolver uma solução específica para o projeto.
O ESC recebe o comando e controla eletricamente o motor de propulsão.
No meu site e no meu canal também mostro a construção desse controlador para motores escovados.
Motor brushed e brushless: qual a diferença?
Quando falamos de motores no rádio controle, encontramos frequentemente duas categorias:
brushed — motores escovados
e
brushless — motores sem escovas.
O sistema eletrônico utilizado para controlar cada tipo é diferente.
Por isso, não devemos escolher um ESC apenas observando sua corrente ou tensão.
Primeiro precisamos saber qual tipo de motor será controlado.
Na adaptação da LT70, trabalhei com um sistema para motor escovado, razão pela qual construí um ESC específico para esse tipo de motor.
Como funciona o controle de velocidade de um motor DC?
Uma técnica muito utilizada para controlar motores DC é o PWM — Pulse Width Modulation, ou modulação por largura de pulso.
Em vez de simplesmente desperdiçar energia utilizando uma grande resistência em série com o motor, fazemos um chaveamento eletrônico muito rápido.
Variando a proporção entre os períodos ligados e desligados, alteramos a potência média entregue ao motor.
Para quem está utilizando a lancha, tudo parece simples:
movemos o acelerador e o barco aumenta ou reduz a velocidade.
Por trás disso existe eletrônica trabalhando rapidamente.
É justamente esse tipo de coisa que torna um projeto aparentemente simples uma excelente oportunidade para aprender.
O rádio de 2,4 GHz modernizou completamente a lancha
Outro elemento utilizado na transformação foi um sistema de rádio 2,4 GHz.
O transmissor fica com o operador.
O receptor é instalado dentro da lancha.
Os diferentes canais do receptor podem então comandar os dispositivos do modelo.
No caso da LT70, precisamos basicamente controlar:
direção e propulsão.
Um canal pode comandar o servo do leme enquanto outro envia os comandos ao ESC.
Assim, aquela lancha criada muito antes da popularização dos atuais sistemas de 2,4 GHz ganhou uma eletrônica completamente diferente da original.
O receptor é o centro do sistema de controle
Podemos imaginar o receptor como uma espécie de ponto central entre nossos comandos e os dispositivos instalados no barco.
Ele não fornece a potência necessária para movimentar o motor principal.
Sua função é receber os comandos do rádio e disponibilizar os sinais adequados aos dispositivos conectados.
É importante compreender essa diferença.
Temos sinais de controle e temos alimentação de potência.
Misturar esses dois conceitos é uma das causas de muita confusão quando alguém começa a montar seus próprios modelos.
Como alimentar receptor e servo?
Em muitos sistemas RC, receptor e servo trabalham com uma tensão diferente daquela utilizada diretamente pelo motor.
É aí que pode aparecer o BEC — Battery Eliminator Circuit.
Dependendo do controlador utilizado, o BEC pode fornecer uma tensão apropriada para alimentar receptor e servos a partir da fonte principal do modelo.
Nem todo controlador possui o mesmo sistema, portanto é importante conhecer o ESC utilizado antes de realizar as ligações.
Quando construímos nosso próprio controlador, essa compreensão se torna ainda mais importante, porque precisamos saber exatamente como cada parte do circuito será alimentada.
Reaproveitar o motor original ou instalar outro?
Em uma transformação de brinquedo para rádio controle, essa é uma das decisões que precisam ser avaliadas.
Se o motor original estiver funcionando e atender às necessidades do projeto, pode existir vantagem em mantê-lo.
Mas também podemos optar por uma substituição.
Nesse caso, precisamos observar algumas características importantes:
tensão de funcionamento, corrente, rotação, dimensões físicas, diâmetro do eixo e carga representada pela hélice.
Não devemos simplesmente colocar um motor mais potente imaginando que o barco automaticamente ficará melhor.
Uma hélice maior pode não significar um barco melhor
A hélice faz parte da carga aplicada ao motor.
Se modificarmos excessivamente suas características, podemos aumentar bastante a corrente exigida.
O motor pode aquecer.
O ESC também pode aquecer.
A bateria passa a fornecer mais corrente.
Portanto, o conjunto precisa ser pensado de maneira integrada:
bateria → ESC → motor → eixo → hélice
Esse raciocínio é importante tanto em uma conversão de brinquedo quanto na construção de um nautimodelo a partir do zero.
Uma lancha antiga também precisa continuar equilibrada
Adicionar receptor, servo, ESC, bateria e mecanismos de direção significa acrescentar e redistribuir peso dentro do casco.
Por isso, precisamos observar onde os componentes serão instalados.
Se colocarmos muito peso na proa, a lancha pode navegar excessivamente inclinada para frente.
Peso demais na popa produz outro comportamento.
Uma distribuição desigual entre os lados também pode fazer o casco permanecer inclinado.
Antes de fixar definitivamente todos os componentes, é interessante observar o modelo na água e avaliar sua posição.
A bateria é especialmente importante na distribuição do peso
Normalmente, a bateria é um dos componentes mais pesados do sistema elétrico.
Isso significa que sua posição pode ser utilizada para ajudar no equilíbrio do barco.
Em vez de simplesmente colocá-la onde houver espaço, podemos experimentar diferentes posições e observar como o casco se comporta.
Ao mesmo tempo, ela precisa permanecer bem presa.
Uma bateria solta pode se deslocar durante uma curva e alterar repentinamente o equilíbrio do modelo.
Além disso, precisa ser possível retirá-la para carregamento e manutenção.
Água e eletrônica exigem atenção
Transformar um brinquedo antigo em rádio controle significa colocar uma quantidade maior de eletrônica dentro de uma embarcação.
E a embarcação está cercada de água.
Por isso, é importante observar possíveis pontos de infiltração e proteger adequadamente os componentes.
O eixo da hélice merece atenção.
Passagens pelo casco também.
Tampas e aberturas precisam ser verificadas.
Depois das primeiras navegações, uma prática simples é abrir a lancha e observar se existe água acumulada no interior.
Uma pequena quantidade pode indicar um ponto que precisa ser corrigido.
Preservei o brinquedo, mas transformei sua função
Existe algo particularmente interessante nesse projeto.
Eu poderia ter comprado uma lancha RC moderna.
Provavelmente seria muito mais fácil.
Mas não teria o mesmo significado.
Aquela Gulliver representava uma lembrança de quando eu tinha aproximadamente 12 anos e vi alguém realizar justamente uma adaptação desse tipo. Muitos anos depois, consegui comprar o modelo usado e realizar minha própria versão utilizando eletrônica atual.
Portanto, não foi simplesmente uma conversão técnica.
Foi também a realização de uma ideia que permaneceu guardada durante muitos anos.
Brinquedos antigos podem se transformar em excelentes projetos
Essa experiência mostra também uma possibilidade muito interessante para quem gosta de eletrônica.
Um brinquedo antigo não precisa necessariamente continuar funcionando exatamente como foi projetado originalmente.
Podemos observar sua mecânica e perguntar:
O que eu poderia fazer com isso hoje?
Talvez instalar um rádio moderno.
Acrescentar controle proporcional.
Trocar a bateria.
Construir um controlador.
Adicionar iluminação.
Instalar uma câmera.
Modificar a motorização.
É claro que, em peças raras ou de valor histórico, devemos pensar cuidadosamente antes de fazer alterações irreversíveis. Mas em um projeto pessoal, uma adaptação pode dar uma nova vida a um brinquedo que estava parado.
Transformar é diferente de simplesmente substituir componentes
A parte mais interessante de uma conversão como essa está em compreender o sistema original e descobrir como integrar os novos componentes.
Onde colocar o servo?
Como conectá-lo ao leme?
Como controlar o motor?
Qual ESC utilizar?
Como alimentar o receptor?
Onde instalar a bateria?
Como distribuir o peso?
Como proteger a eletrônica?
Cada pergunta exige uma pequena solução.
No final, temos um modelo que reúne a estrutura de um brinquedo antigo com um sistema eletrônico muito mais atual.
Veja a Gulliver LT70 transformada em rádio controle
No vídeo original deste artigo mostro em detalhes a Gulliver LT70 depois da adaptação para controle remoto, utilizando rádio 2,4 GHz, servo para direção e o ESC para motor escovado que eu mesmo construí. A filmagem foi realizada no Parque Eduardo Guinle, em Laranjeiras, no Rio de Janeiro.
Um projeto que começou quando eu tinha 12 anos
Talvez essa seja a melhor parte dessa lancha.
Quando criança, eu apenas conseguia observar aquele senhor navegando com uma Gulliver modificada e imaginar como aquilo funcionava.
Anos depois, já com mais conhecimento de elétrica, eletrônica e rádio controle, consegui encontrar o mesmo modelo e construir minha própria solução.
É uma boa demonstração de algo que sempre me atraiu no modelismo:
não precisamos apenas utilizar aquilo que já existe. Podemos entender, modificar e construir.
E quanto mais compreendemos a eletrônica existente dentro de um modelo, maior se torna essa liberdade.
Quer aprender a modificar seus próprios modelos?
Para transformar uma lancha simples em um modelo rádio controlado, precisamos compreender como motor, ESC, bateria, receptor, servo, conectores e alimentação trabalham juntos.
Essa é justamente a proposta do Método 7H RC: aprender elétrica e eletrônica aplicadas ao rádio controle de maneira prática, para ganhar autonomia na montagem, manutenção e modificação de projetos.
Se você quer deixar de apenas conectar componentes seguindo diagramas e começar a entender como eles funcionam para criar suas próprias adaptações em aeromodelos, automodelos e nautimodelos, conheça o Método 7H RC.