Desde pequeno sempre fui apaixonado por eletrônica, mas algumas áreas despertavam especialmente a minha curiosidade. Uma delas era o controle remoto.
A possibilidade de apertar um botão em determinado equipamento e provocar uma ação em outro dispositivo, sem existir nenhuma ligação física entre eles, sempre me pareceu fascinante.
Mas meu interesse não era simplesmente montar um circuito de controle remoto sobre a bancada.
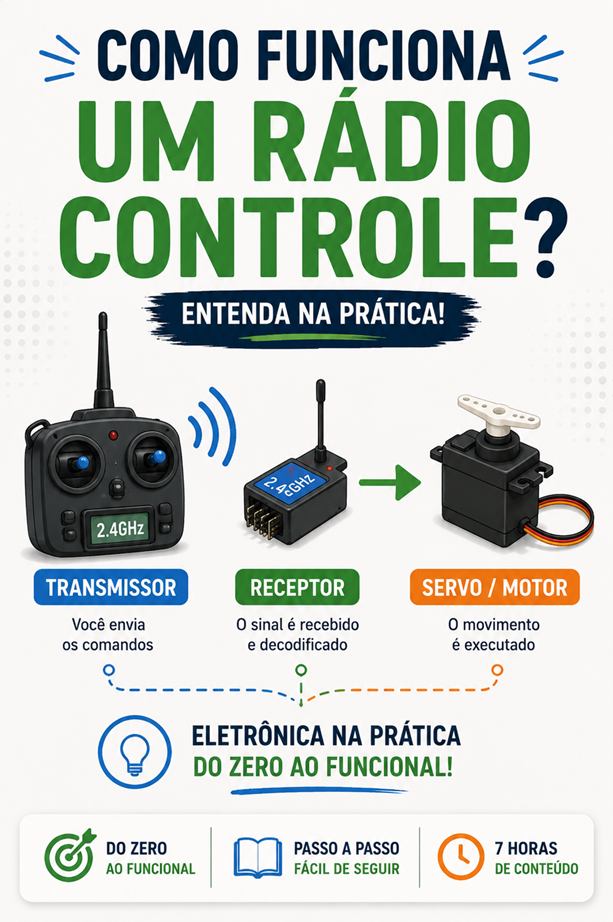
Eu queria fazer o circuito funcionar em alguma coisa.
Um carrinho.
Um barco.
Algum mecanismo que pudesse ser controlado à distância.
Foi justamente assim que, ainda na adolescência, construí alguns pequenos barcos e comecei a experimentar diferentes sistemas de rádio controle. Um desses projetos foi bem mais elaborado: utilizei os circuitos integrados MC145026 e MC145027, originalmente da Motorola, para construir meu próprio sistema de controle remoto.
E o mais interessante é que consegui instalar o circuito em um barco relativamente grande que havia construído em madeira balsa.
Um controle remoto construído em casa
Hoje estamos acostumados a comprar um rádio controle pronto.
Ligamos o receptor.
Conectamos o ESC e os servos.
Fazemos o binding.
E começamos a utilizar.
Mas construir o próprio controle remoto é uma experiência completamente diferente.
Precisamos pensar no sistema inteiro.
Existe uma informação no transmissor.
Essa informação precisa ser codificada.
Depois precisa ser transmitida.
Do outro lado, precisamos receber o sinal.
Decodificá-lo.
E finalmente transformar aquela informação em uma ação.
De maneira bastante simplificada:
comando → codificação → transmissão → recepção → decodificação → acionamento
Foi exatamente essa lógica que utilizei naquele projeto.
Os circuitos integrados MC145026 e MC145027
O coração do meu sistema era formado por dois circuitos integrados:
MC145026 — codificador
MC145027 — decodificador
Como os próprios nomes indicam, eles desempenhavam funções complementares.
O MC145026 ficava no transmissor, enquanto o MC145027 ficava no receptor.
Isso permitia separar claramente os dois lados do sistema.
No transmissor, precisávamos transformar os comandos em uma informação que pudesse ser enviada.
No receptor, precisávamos reconhecer essa informação e utilizá-la para controlar diferentes funções.
Para que serve um codificador?
Imagine que queremos controlar várias funções de um barco.
Por exemplo:
frente
ré
esquerda
direita
Não queremos necessariamente construir um transmissor de rádio completamente independente para cada comando.
Precisamos de uma maneira de representar essas diferentes informações eletricamente.
É aí que entra o conceito de codificação.
O circuito codificador recebe determinada configuração em suas entradas e gera uma sequência de informação correspondente.
Essa informação pode então ser enviada pelo sistema de transmissão.
E o decodificador?
No outro lado precisamos fazer exatamente o processo complementar.
O receptor de rádio recebe o sinal transmitido.
Mas precisamos descobrir:
qual comando foi enviado?
É aí que entra o decodificador.
O MC145027 interpreta a informação correspondente ao sistema de codificação e disponibiliza saídas que podem ser utilizadas pelo circuito receptor.
Assim, de forma simplificada:
MC145026 → codifica
e
MC145027 → decodifica
É uma dupla de circuitos que torna bastante interessante compreender como sistemas de controle remoto mais simples podem ser construídos.
O transmissor não é apenas o codificador
É importante separar duas funções.
Uma coisa é codificar a informação.
Outra é transmiti-la através de ondas de rádio.
O MC145026 participa da primeira função.
Para realmente enviar a informação pelo espaço precisamos de um estágio de transmissão adequado.
No meu projeto utilizei também um módulo transmissor e um módulo receptor formando um par.
Portanto, podemos visualizar o sistema de maneira um pouco mais completa:
botões/comandos → MC145026 → módulo transmissor → antena
e, do outro lado:
antena → módulo receptor → MC145027 → circuito de acionamento
Agora começamos a enxergar um sistema completo de controle remoto.
Por que utilizar módulos de RF?
Construir também toda a parte de radiofrequência é possível, mas aumenta bastante a complexidade.
Osciladores, frequência de operação, estabilidade, antena, modulação, sensibilidade e interferências passam a fazer parte do projeto.
Utilizar módulos próprios para transmissão e recepção simplifica essa etapa.
Foi justamente o que fiz.
No artigo original comentei que esses módulos apresentavam boa sensibilidade e permitiam alcançar mais de 100 metros em campo aberto nas condições do projeto que construí.
Esse valor deve ser entendido como resultado daquela montagem e daquelas condições, e não como uma distância garantida para qualquer circuito.
O ambiente interfere muito no alcance
Quando falamos em alcance de rádio, vários fatores precisam ser considerados.
A potência do transmissor.
A sensibilidade do receptor.
A frequência utilizada.
A antena.
A alimentação.
A presença de obstáculos.
Interferências.
A posição das antenas.
O ambiente.
É por isso que um sistema pode funcionar muito bem em campo aberto e apresentar um desempenho diferente dentro de uma construção.
Um teste de alcance deve sempre ser realizado nas condições reais de utilização.
O controle remoto precisava fazer alguma coisa no barco
Receber corretamente um comando ainda não é suficiente.
Precisamos transformar aquele sinal elétrico em uma ação física.
No barco que construí, o rádio conseguia controlar diferentes funções, incluindo frente, ré, esquerda e direita.
Isso significa que depois da etapa de decodificação ainda precisamos de circuitos capazes de controlar os elementos responsáveis pelo movimento.
É aqui que começamos a sair da eletrônica de sinais e entrar na eletrônica de potência.
Um circuito integrado não deve alimentar diretamente um motor grande
Esse é um conceito fundamental.
Uma saída lógica normalmente trabalha com correntes relativamente pequenas.
Um motor utilizado para movimentar um barco pode exigir uma corrente muito maior.
Portanto, não podemos pensar:
saída do CI → motor
Precisamos de um estágio intermediário de potência.
A lógica seria:
saída do decodificador → estágio de acionamento → motor
Esse estágio pode ser construído de diferentes maneiras dependendo da potência, tensão e tipo de carga.
Transistores permitem controlar cargas maiores
Uma das soluções clássicas é utilizar transistores.
Nesse caso, um pequeno sinal proveniente do circuito lógico controla um dispositivo capaz de trabalhar com uma corrente maior.
De maneira simplificada:
sinal pequeno → transistor → carga maior
Esse conceito aparece em uma quantidade enorme de circuitos eletrônicos.
Motores.
Relés.
Lâmpadas.
LEDs de potência.
Solenoides.
Bombas.
O circuito de controle toma a decisão.
O estágio de potência fornece a capacidade necessária para executar a ação.
E para fazer um motor girar nos dois sentidos?
No meu barco havia comandos de frente e ré.
Para inverter o sentido de rotação de um motor DC precisamos inverter a polaridade aplicada aos seus terminais.
Imagine:
+ no terminal A / − no terminal B → gira em um sentido
Invertendo:
− no terminal A / + no terminal B → gira no sentido contrário
Uma maneira clássica de fazer eletronicamente essa inversão é utilizar uma ponte H.
Esse circuito permite controlar o sentido da corrente através do motor sem precisar inverter fisicamente os fios.
A ponte H continua sendo extremamente importante
Mesmo décadas depois dos circuitos que utilizei nesse projeto, o conceito de ponte H continua aparecendo em robótica, automação e modelismo.
Hoje podemos encontrar módulos prontos que incorporam a ponte completa.
Mas entender o princípio continua sendo muito útil.
Temos quatro elementos de chaveamento organizados de maneira que determinadas combinações fazem a corrente atravessar o motor em um sentido ou no outro.
Assim podemos obter:
frente
parada
ré
Dependendo do circuito, também podemos controlar a velocidade utilizando PWM.
E como fazer o barco virar?
Também precisamos transformar os comandos esquerda e direita em movimento mecânico.
Hoje, em um sistema RC convencional, provavelmente utilizaríamos um servo proporcional conectado ao leme.
O transmissor envia a posição do comando.
O receptor fornece o sinal ao servo.
O servo posiciona o leme.
Mas em sistemas caseiros mais simples podemos trabalhar também com acionamentos discretos.
O princípio continua sendo transformar:
informação elétrica → movimento mecânico
E é justamente essa transformação que torna um projeto de controle remoto tão interessante.
Controle discreto e controle proporcional são coisas diferentes
Existe uma diferença importante entre dizer:
esquerda/direita
e dizer:
quanto para a esquerda ou quanto para a direita.
No primeiro caso temos comandos discretos.
No segundo temos um sistema proporcional.
O mesmo acontece com a aceleração.
Um controle simples pode trabalhar com:
motor desligado / motor ligado
ou:
frente / parado / ré
Um rádio proporcional moderno consegue controlar gradualmente a potência.
Isso torna a condução muito mais suave.
Os rádios modernos são muito mais sofisticados
Comparar aquele sistema que montei na adolescência com um rádio RC atual mostra o quanto a tecnologia evoluiu.
Hoje encontramos facilmente rádios digitais com:
múltiplos canais;
controle proporcional;
memória de modelos;
ajustes de curso;
reversão de canais;
mixes;
telemetria;
failsafe;
protocolos digitais;
e diversos outros recursos.
Tudo isso em equipamentos relativamente pequenos.
Mas existe uma diferença entre utilizar um rádio e compreender como um controle remoto pode funcionar.
E é justamente aí que um circuito caseiro continua sendo didaticamente muito interessante.
O princípio continua existindo
Apesar da enorme evolução tecnológica, podemos continuar decompondo um sistema moderno em blocos funcionais.
Existe uma entrada.
A informação é processada.
É codificada.
É transmitida.
É recebida.
É interpretada.
E alguma ação é realizada.
Naturalmente, os métodos modernos são muito mais sofisticados do que o sistema que construí com os MC145026 e MC145027.
Mas a lógica de pensar em blocos funcionais continua extremamente útil para compreender eletrônica.
O receptor também precisa saber se aquela transmissão pertence a ele
Imagine vários sistemas semelhantes funcionando próximos uns dos outros.
Não queremos que qualquer transmissão acione qualquer receptor.
Os circuitos dessa família permitiam trabalhar com configurações de endereçamento, ajudando a estabelecer uma correspondência entre transmissor e receptor.
Conceitualmente, podemos pensar nisso como uma forma simples de dizer:
“este transmissor conversa com este receptor.”
Nos sistemas modernos, essa associação é realizada de maneiras muito mais sofisticadas.
No modelismo estamos acostumados ao processo chamado de binding, no qual transmissor e receptor são associados.
O que acontece se o sinal desaparecer?
Essa é uma pergunta extremamente importante em qualquer sistema de controle remoto.
Imagine um barco navegando e, por algum motivo, o receptor deixar de receber corretamente o transmissor.
O que acontece?
O motor continua acelerado?
Ele para?
O leme permanece na última posição?
Sistemas modernos podem possuir recursos de failsafe, nos quais definimos um comportamento para situações de perda do sinal.
Em um sistema caseiro, essa é uma função que precisa ser pensada durante o projeto.
Não basta perguntar apenas:
“funciona quando o sinal chega?”
Também precisamos perguntar:
“o que acontece quando ele não chega?”
Alimentação também é parte do sistema
Outro ponto importante é a energia.
O transmissor precisa de alimentação.
O receptor também.
Os circuitos integrados possuem faixas de tensão apropriadas.
Os módulos de RF possuem suas próprias especificações.
E os motores podem trabalhar com tensões e correntes completamente diferentes da eletrônica lógica.
Isso significa que precisamos pensar em fontes e níveis de tensão.
Em alguns projetos podemos utilizar reguladores para obter a tensão necessária aos circuitos de controle a partir de uma bateria principal.
Não devemos misturar alimentação sem entender o circuito
Imagine um motor trabalhando com uma bateria relativamente potente e um pequeno circuito lógico trabalhando com uma tensão muito menor.
Conectar tudo diretamente sem considerar as especificações pode destruir componentes.
É preciso conhecer:
tensão
corrente
polaridade
potência
Esses quatro conceitos aparecem continuamente quando começamos a desenvolver nossos próprios circuitos.
E não apenas em controles remotos.
Eles são fundamentais em praticamente toda a eletrônica aplicada ao modelismo.
Motores também geram interferência elétrica
Existe ainda outro problema interessante.
Motores DC escovados podem gerar ruído elétrico durante o funcionamento.
As escovas e o comutador produzem chaveamentos mecânicos que podem criar interferências.
Em um equipamento que possui um receptor de rádio relativamente próximo do motor, isso merece atenção.
É comum encontrar capacitores utilizados para ajudar na supressão desse ruído em motores escovados.
Organização da fiação e posicionamento dos componentes também podem fazer diferença.
A antena merece atenção
Um excelente circuito eletrônico conectado a uma antena inadequada pode apresentar desempenho ruim.
A antena faz parte do sistema de radiofrequência.
Seu comprimento, posição e relação com a frequência de operação podem influenciar significativamente o resultado.
Isso também ajuda a explicar por que simplesmente aumentar a potência não é a única maneira de aumentar alcance.
Um sistema de rádio precisa ser analisado como um conjunto:
transmissor + antena transmissora + propagação + antena receptora + receptor
Construir um rádio é uma excelente maneira de aprender eletrônica
Quando montei aquele controle, meu objetivo era fazer um barco funcionar.
Mas observe a quantidade de conceitos envolvidos.
Circuitos integrados.
Codificação.
Decodificação.
Radiofrequência.
Transmissão.
Recepção.
Transistores.
Motores.
Inversão de polaridade.
Alimentação.
Antenas.
Interferência.
Tudo isso aparece dentro de um único projeto.
É exatamente esse tipo de experiência que fez com que a eletrônica sempre fosse tão interessante para mim.
E hoje poderíamos fazer um controle remoto caseiro de outra maneira
Atualmente existem microcontroladores e módulos de comunicação que tornam possível criar projetos extremamente sofisticados com relativamente poucos componentes.
Um Arduino ou ESP32, por exemplo, pode processar comandos, interpretar sensores e controlar várias saídas.
Podemos trabalhar com comunicação digital, joysticks, displays, telemetria e inúmeras outras funções.
Isso não torna os antigos MC145026 e MC145027 menos interessantes.
Na realidade, acontece o contrário.
Eles permitem observar de maneira relativamente clara a separação entre:
codificar → transmitir → receber → decodificar → acionar.
É uma excelente maneira de compreender os fundamentos antes de olhar para sistemas muito mais complexos.
Um projeto feito quando eu ainda era adolescente
Talvez essa seja a parte de que mais gosto ao rever esse circuito.
Eu não estava simplesmente estudando eletrônica em um livro.
Queria fazer alguma coisa funcionar.
Construí meus barcos.
Montei o sistema de controle.
Instalei a eletrônica.
E fiz com que comandos enviados de um transmissor fossem transformados em movimentos no barco.
Foi naquele projeto que utilizei o MC145026 no transmissor, o MC145027 no receptor e módulos de RF para aumentar o alcance do sistema, conseguindo controlar funções como frente, ré, esquerda e direita.
Esse tipo de projeto ensina de uma maneira difícil de substituir.
Veja o circuito do controle remoto no vídeo
No vídeo original deste artigo mostro mais detalhes do circuito do controle remoto caseiro que construí utilizando os circuitos integrados MC145026 e MC145027.
Do circuito integrado ao barco navegando
Existe uma grande diferença entre montar um circuito sobre uma bancada e integrá-lo a um sistema real.
Quando colocamos o controle remoto dentro de um barco, surgem problemas que talvez não aparecessem durante um teste simples.
Alcance.
Interferência.
Consumo.
Motores.
Alimentação.
Espaço.
Vibração.
Conexões.
E, naturalmente, água.
É justamente aí que a eletrônica deixa de ser apenas um esquema e passa a se transformar em engenharia prática.
E talvez seja essa uma das melhores maneiras de aprender: entender o conceito e depois descobrir como fazê-lo funcionar no mundo real.
Quer entender a eletrônica por trás dos modelos de controle remoto?
Quando compreendemos tensão, corrente, resistência, potência, transistores, motores, baterias, receptores, servos, ESCs e sistemas de alimentação, começamos a enxergar um modelo RC de maneira completamente diferente.
Em vez de apenas conectar módulos seguindo um esquema, conseguimos compreender o que cada parte está fazendo e por que ela está ali.
Essa é justamente a proposta do Método 7H RC: ensinar elétrica e eletrônica aplicadas ao rádio controle de maneira prática, utilizando situações encontradas no aeromodelismo, automodelismo e nautimodelismo.
Se você quer ganhar autonomia para diagnosticar, modificar e desenvolver seus próprios projetos de rádio controle, conheça o Método 7H RC.